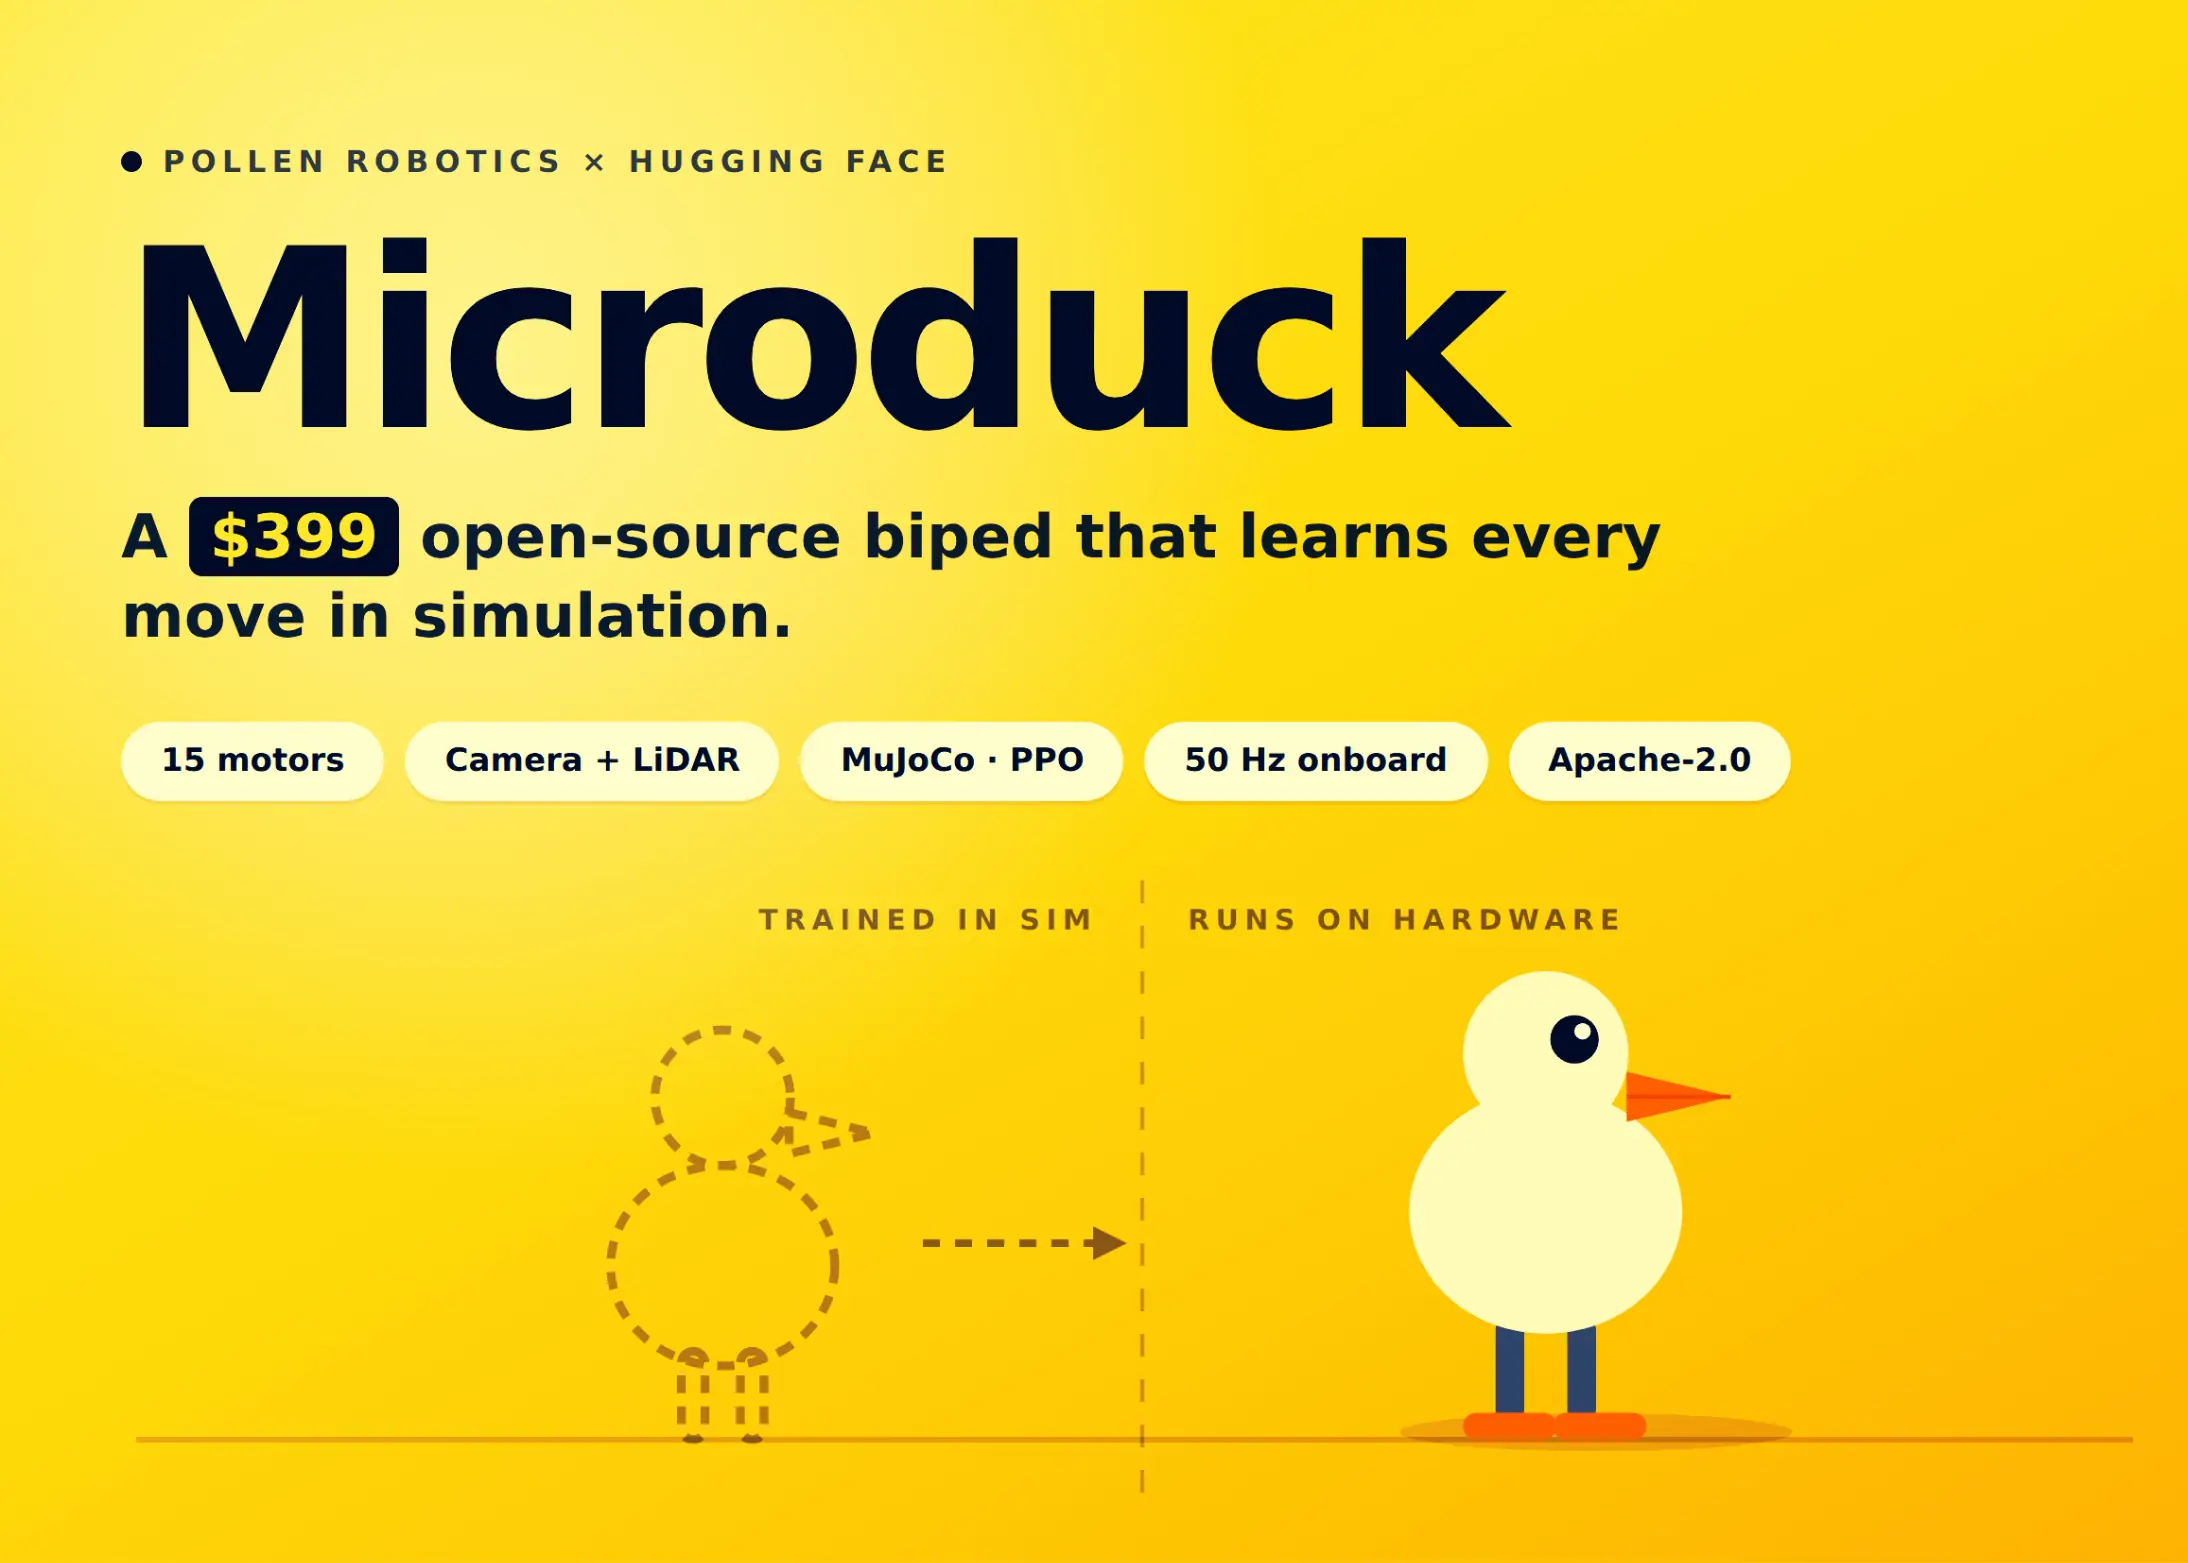
أعلنت فريق Pollen Robotics التابعة لشركة Hugging Face عن روبوت Microduck، وهو روبوت ثنائي الأرجل بارتفاع 25 سنتيمترًا وسعر 399 دولار. يتميز الروبوت بأن جميع حركاته — المشي والجلوس والركل والتزحلق والنهوض بعد السقوط — مدربة عبر شبكات عصبية في محاكي فيزياء ثم تُصدّر للجهاز. فتح فريق Pollen الطلبات المسبقة للجهاز هذا الأسبوع.
يزن Microduck أقل من 800 غرام، ويحتوي على 15 محركًا موزعة على الأرجل والرقبة والرأس، بالإضافة إلى منقار مفصلي يلتقط الأشياء من الأرض. يعمل الروبوت على معالج Rockchip RK3566 مزود بمعجّل ذكاء اصطناعي، مع ذاكرة وصول عشوائي بسعة 1 جيجابايت وتخزين 32 جيجابايت. يشتمل على مستشعرات متقدمة نسبيًا لسعره: كاميرا أمامية، جهازي استشعار قصور ذاتي، ونظام قياس مسافة ليزر ثلاثي الأبعاد، بالإضافة إلى ميكروفونات وسماعة ومحطات NFC واتصال Wi-Fi و Bluetooth. البطارية قابلة للإزالة وتوفر ساعة واحدة من التشغيل تقريبًا.
يشحن الروبوت مع سبع حركات مدربة مسبقًا: المشي والجلوس والنهوض والركل والإمساك والتزحلق والاستعادة الذاتية، قابلة للتشغيل عبر وحدة تحكم لعبة قبل كتابة أي أكواد برمجية. تُدرب السياسات باستخدام مكتبة microduck_rl المبنية على mjlab مع خوارزمية PPO، وتتطلب ساعة إلى ساعتين على معالج CUDA لتحقيق حركة مشي فعالة. بدون معالج محلي، يمكن استخدام خدمة Hugging Face Jobs.
يركز العمل على نقل النتائج من المحاكاة للواقع على نمذجة دقيقة للمحركات، حيث تحاكي كل خادم قانون التحكم بالجهد والقوة الدافعة العكسية والاحتكاك بأنواعه المختلفة. يغطي العشوائية تذبذب الجهد والتأخير والاحتكاك، مع محاكاة لعب التروس بهامش ±1 درجة. السياسات المدربة تُصدّر إلى صيغة ONNX مع معايرة الملاحظات مضمنة في النموذج.
على الروبوت، يعمل محرك برمجي بلغة Rust بتردد 50 هرتز للتحكم في الحركة وناقل المحركات. كل سياسة تستخدم 61 بُعدًا للملاحظة المقترنة بين جميع الحركات. قاعدة البيانات المنشورة تغطي 13 مهمة مختلفة تشمل تتبع السرعة والنهوض والجلوس والالتقاط من الأرض والركل والتزحلق بأشكال متعددة. يتابع هذا المنتج إطلاق Reachy Mini السابق الذي توزيع منه أكثر من 10 آلاف وحدة.
التعليقات (0)
لا توجد تعليقات بعد. كن أول المعلّقين.