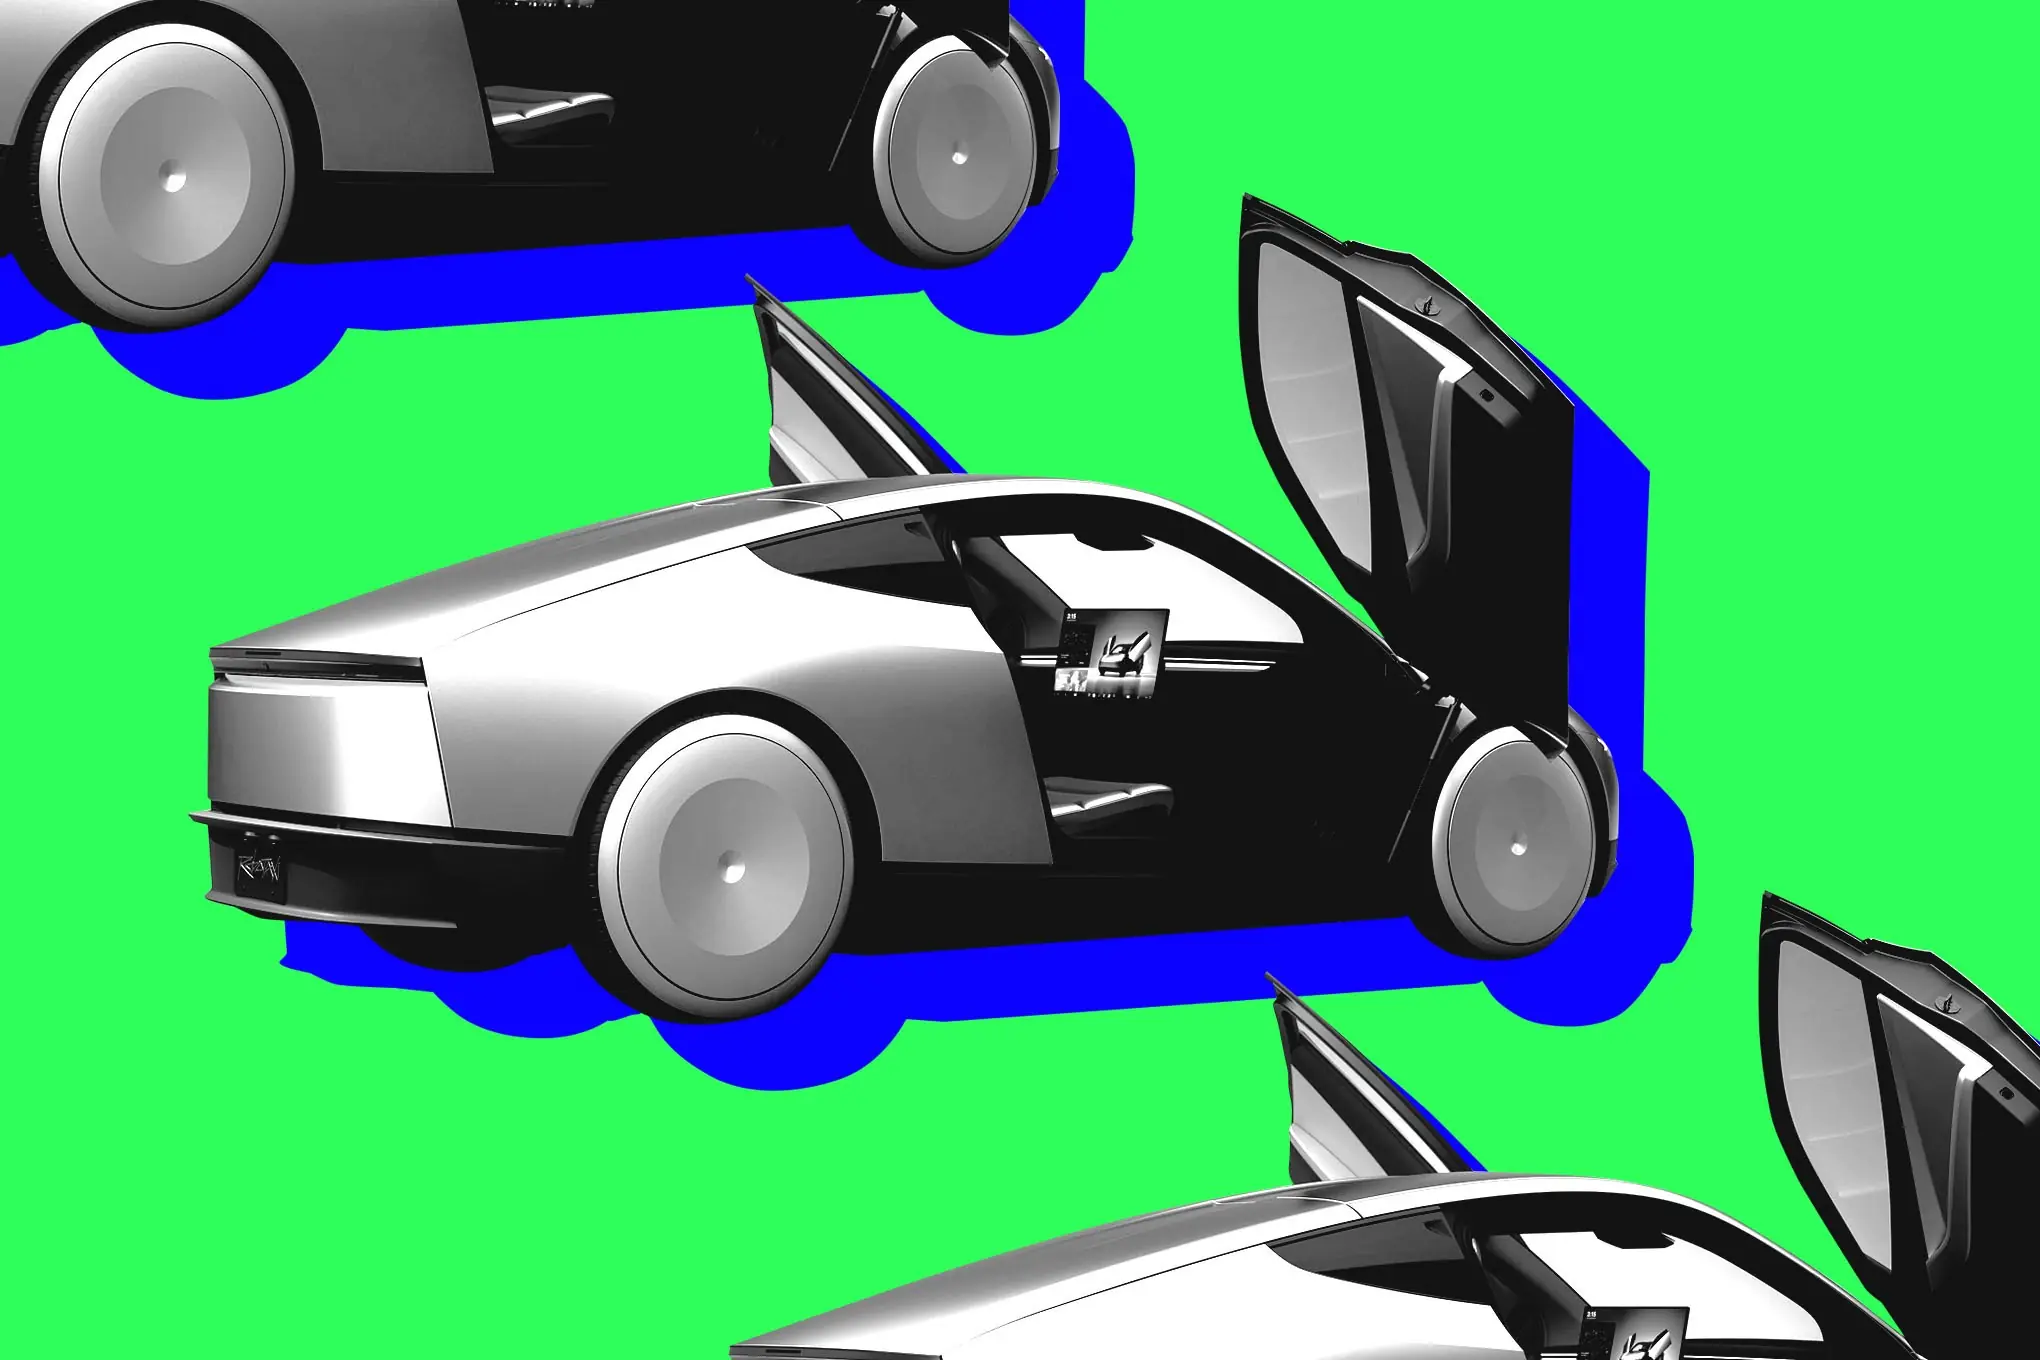
بدأت تيسلا تشغيل خدمة روبوتاكسي باستخدام مركبة Cybercab في مدينة أوستن بولاية تكساس، بعد قرابة سنتين من الكشف الأول عن المركبة ذات المقعدين الخالية من عجلة القيادة. تمثل هذه الخطوة تجسيداً لفلسفة إيلون ماسك القائمة على استخدام الكاميرات وحدها للقيادة الذاتية، وهو نهج يرفض الاعتماد على مستشعرات الليدار والرادار التي يستخدمها المنافسون.
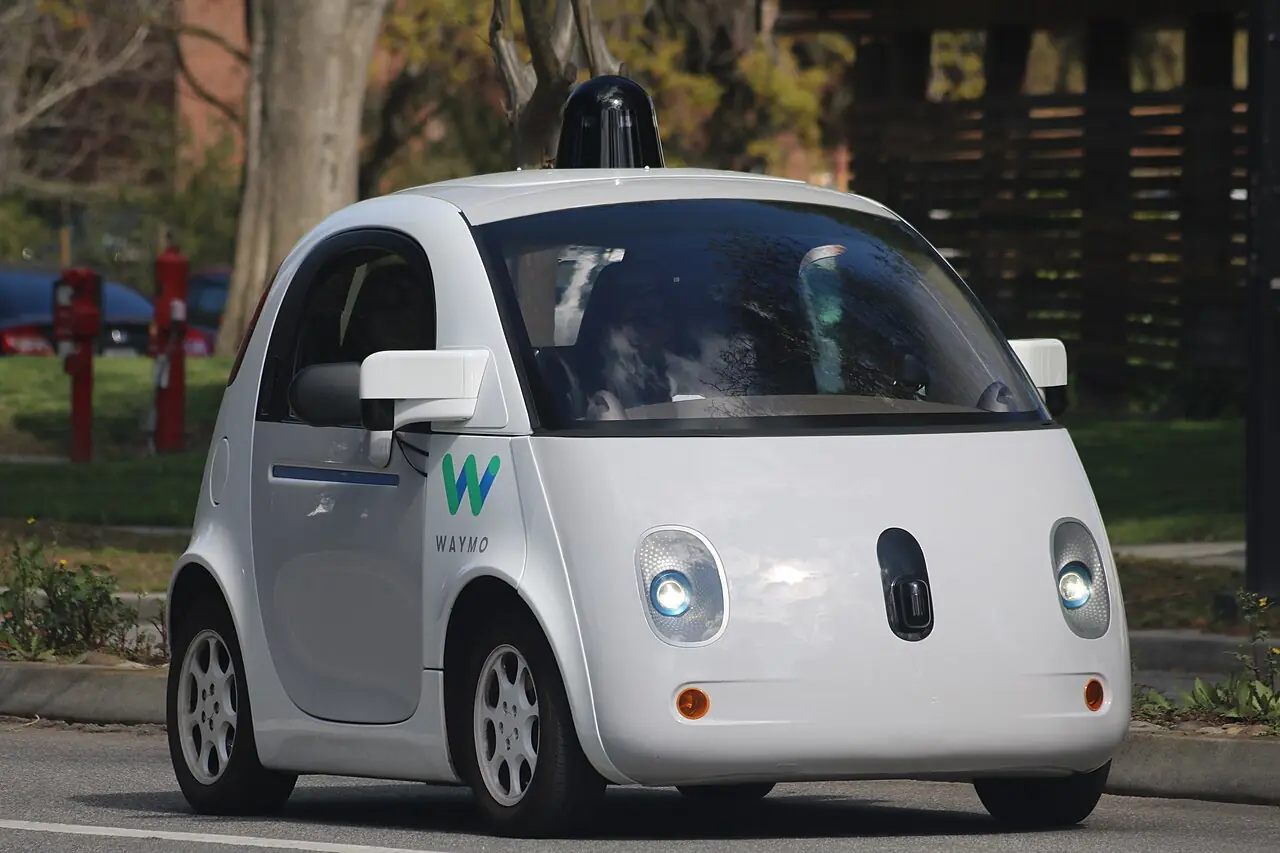
يقوم النظام على نسخة معدلة من نظام Full Self-Driving، لكن بدون إشراف مباشر من السائق بل برقابة عن بعد من قبل مشغلين بشريين. يؤكد ماسك أن هذا النهج أقل تكلفة في الإنتاج وسيمكن تيسلا من نشر المركبات بسرعة أكبر من Waymo، التي تشغل حالياً أسطولاً من 4000 مركبة بدون سائق في ما يصل إلى 14 مدينة أميركية.
لكن الاعتماد على الكاميرات وحدها يترك النظام عرضة لمحدوديات واضحة. الكاميرات توفر صوراً ثنائية الأبعاد فقط وتعاني في ظروف الطقس السيء مثل الثلج والضباب والوهج الشمسي، بينما يمكن للليدار والرادار اختراق هذه العوائق. كما عارض مهندسو تيسلا نفسها قرار ماسك بإزالة الرادار عام 2022، محذرين من أن النظام قد يتعرض لأخطاء إدراك أساسية إذا تعرضت الكاميرات للانحجاب.
تواجه Cybercab عقبات تنظيمية كبيرة قبل نشر واسع. تحتاج تيسلا إلى إعفاء فيدرالي من القواعس التي تفرض وجود عجلة قيادة ودواسات، وتصريح من إدارة النقل بكاليفورنيا لتشغيل مركبات بدون سائق على الطرق العامة. كما أن عدم وجود سياسة فيدرالية موحدة بشأن المركبات ذاتية القيادة يعني أن تيسلا ستضطر للتعامل مع كل ولاية أو مدينة على حدة، عملية مكلفة وطويلة.
أسطول تيسلا الحالي في أوستن، حيث تشغل الشركة الخدمة منذ يونيو 2025، يضم نحو 110 مركبة من طراز Model Y. تعتمد تيسلا على اتصالات Starlink في مركبات Cybercab كحل احتياطي للتحكم عن بعد في حالة العطل. وعلى الرغم من ادعاءات السلامة التي تستشهد ببيانات 2 مليار ميل، فإن نظام Full Self-Driving ظل مرتبطاً بعشرات الحوادث المميتة وآلاف الحوادث الأخرى.
التعليقات (0)
لا توجد تعليقات بعد. كن أول المعلّقين.