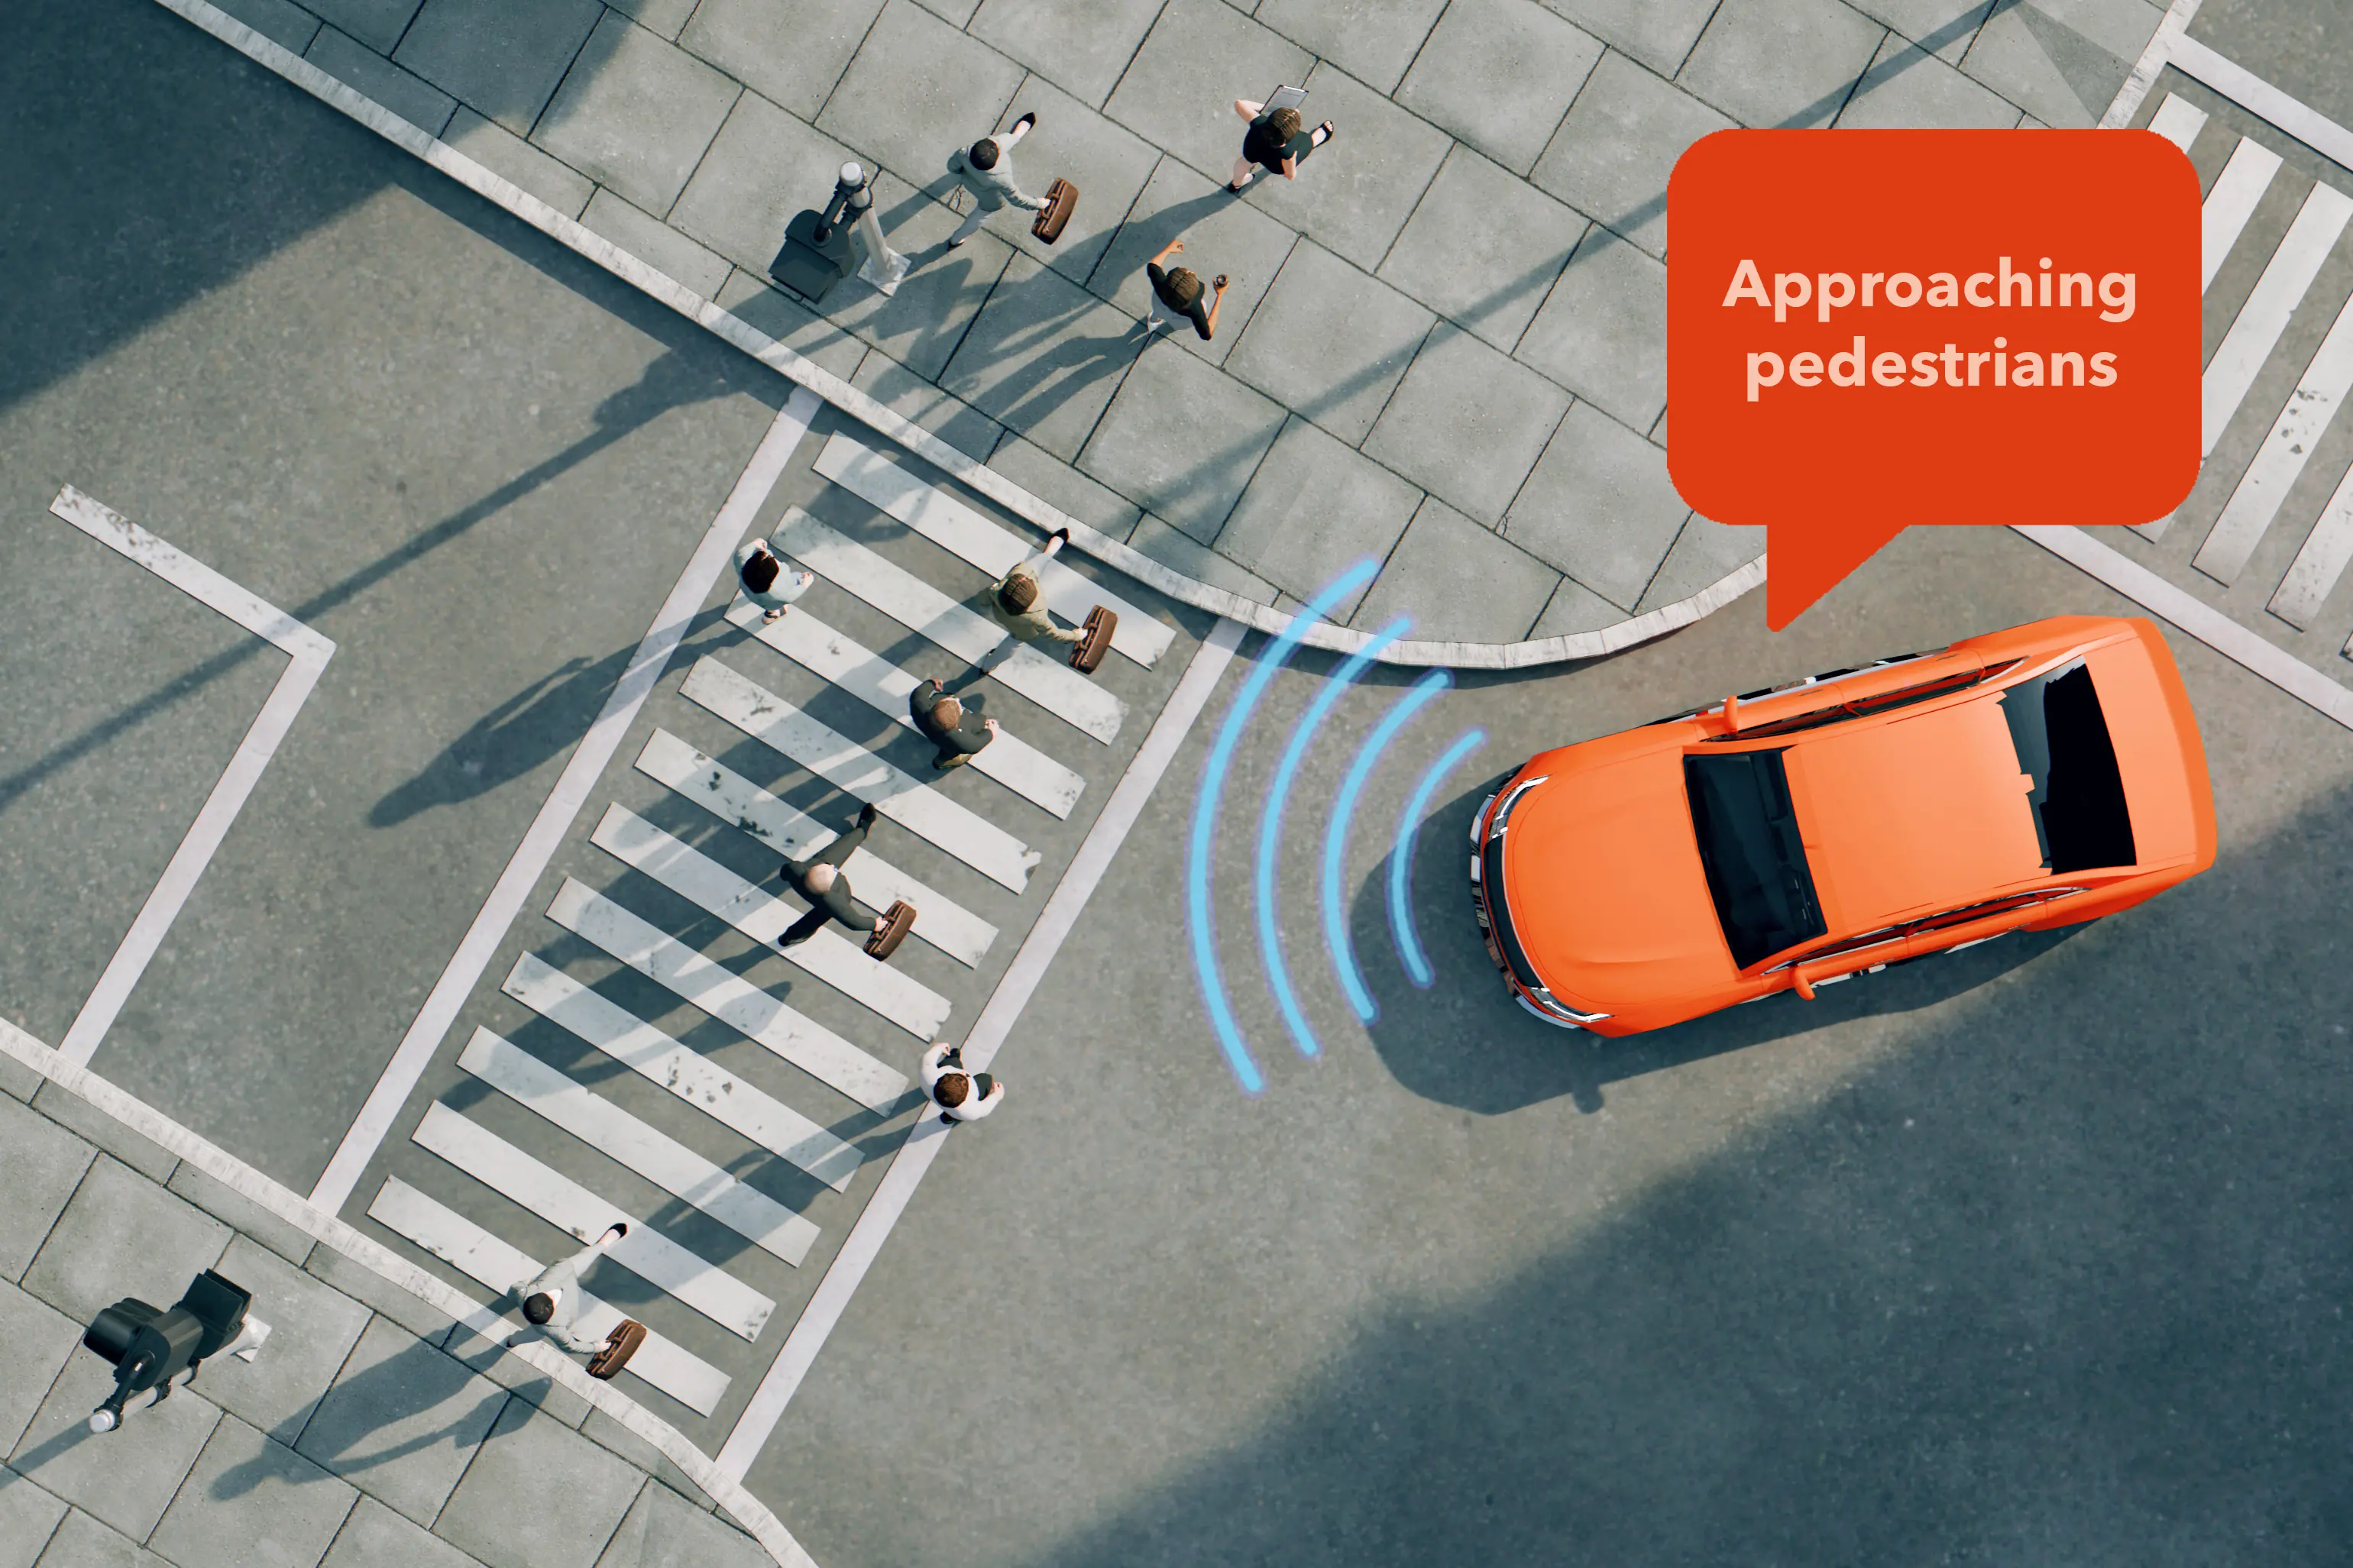
طورت جامعة MIT بالتعاون مع شركة Motional المتخصصة في تكنولوجيا السيارات ذاتية القيادة منظومة جديدة تترجم عملية صنع القرار في نماذج التعلم العميق إلى مفاهيم مفهومة للبشر. وتعالج المنظومة، المسماة "شبكة مغلف المفاهيم" (CW-Net)، مشكلة عدم شفافية أنظمة القيادة الذاتية التي قد تتخذ قرارات غير متوقعة مثل الكبح المفاجئ دون سبب واضح.
تعمل المنظومة بإدراج وحدة حسابية وسيطة في معمارية نموذج التخطيط الأصلي للسيارة، حيث تحول العمليات الداخلية المعقدة إلى مفاهيم قابلة للفهم مثل "الاقتراب من مركبة متوقفة" أو "القرب من دراج هوائي". تضمن هذه الآلية أن تكون التفسيرات المقدمة معكوسة السببية وتعكس أسباب السلوك الفعلي للمركبة دون تعديل أدائها.
اختبر الفريق البحثي النظام على مسار خاص باستخدام سيارة Motional روبوتاكسي بحضور سائق أمان. أظهرت الاختبارات أن التفسيرات المقدمة حسّنت قدرة السائق على توقع سلوك المركبة في المواقف غير المتوقعة. في إحدى الحالات، كشفت المنظومة أن السيارة كانت تتوقف ليس لأنها اكتشفت راكبًا على دراجة هوائية كما اعتقد السائق، بل لأن نظام الكبح الطارئ تفعّل عندما اقتربت كثيرًا، مما يشير إلى عطل في نموذج الكشف.
أجرى الفريق أيضًا دراسات محاكاة أكبر على مستخدمين غير متخصصين باستخدام سيناريوهات قيادة حقيقية من شوارع لاس فيغاس، وأسفرت عن نتائج مماثلة. يمكن لهندسيين ومصممي الأنظمة استخدام هذه التفسيرات لتحسين نماذج القيادة والقضاء على الأعطال المكتشفة.
تم تدريب النظام على مجموعة بيانات تضمنت 130 مليون مثال من مشاهد السيارات ذاتية القيادة، مع تصنيفات متعددة للمفاهيم في كل مشهد. يرى الباحثون أن تعزيز الشفافية والقابلية للتفسير في الأنظمة عالية المخاطر مثل السيارات المستقلة أمر حاسم لبناء ثقة مناسبة لدى الركاب وتحسين السلامة العامة.
التعليقات (0)
لا توجد تعليقات بعد. كن أول المعلّقين.